

 自動運転 - ADAS/AD | 研究
複合現実を活用したADASの検証
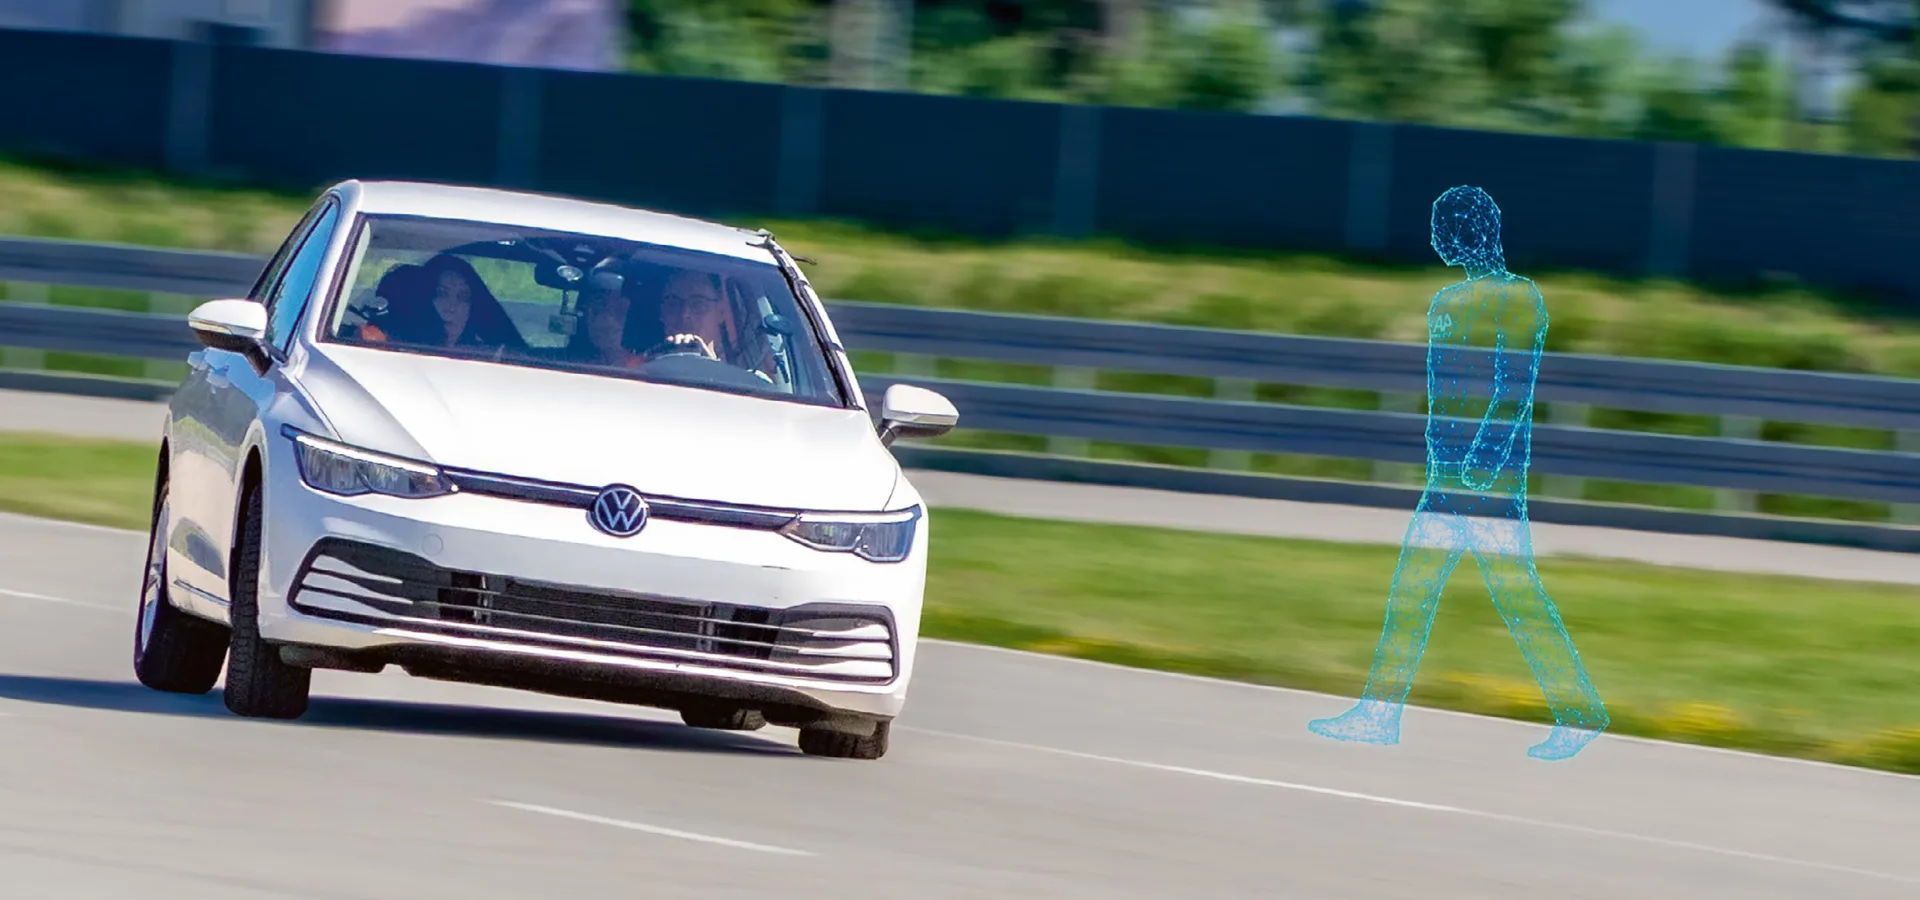
実車試験と仮想道路利用者をどのように組み合わせれば,ADAS機能をより安全に,再現性高く,かつ効率的に検証できるでしょうか?
Euro NCAPや型式認定の要件がますます厳しくなるにつれ,先進運転支援システム(ADAS)の検証に必要な開発コストは増大し続けています.様々 な環境条件や交通状況下で,より多くかつ複雑なシナリオを再現性を持って試験することが求められています.実物ターゲット,試験用人形,あるいは複数の実車を用いた従来の走行試験は,人件費,コスト,安全性の面で,その限界に近づきつつあります.
複合現実(Mixed Reality)とVehicle-in-the-Loop(ViL)を組み合わせることで,実世界の走行試験と仮想の交通シナリオを融合させることができます.実車両がテストコース上で走行し,その運転は運転ロボットによって制御され,リアルタイムシミュレーションと連携しています .さらに,他の車両,歩行者,インフラ要素が仮想的に試験環境に統合されます.これにより,割り込み,車線変更,スラローム試験といった重要な操作を,制御された条件下で安全に実施し,必要に応じて何度でも繰り返し行うことが可能になります.仮想オブジェクトとの距離が0mという至近距離であっても同様です.また,実車と仮想車両を組み合わせた車群走行試験も,より少ない実機試験の工数で実施可能です.
技術論文「複合現実(MR)を活用した運転支援システムの検証の効率化」では,このアプローチが実際にどのように導入されたかを示し,ADASの検証におけるその可能性について考察しています.本論文は,IPG Automotive,ケンプテン応用科学大学の運転支援・コネクテッドモビリティ研究所(IFM),およびMdynamiX AGの共同研究によって作成されました.