ブレーキシステムの評価と調整 – HiLからドライビングシミュレータまで
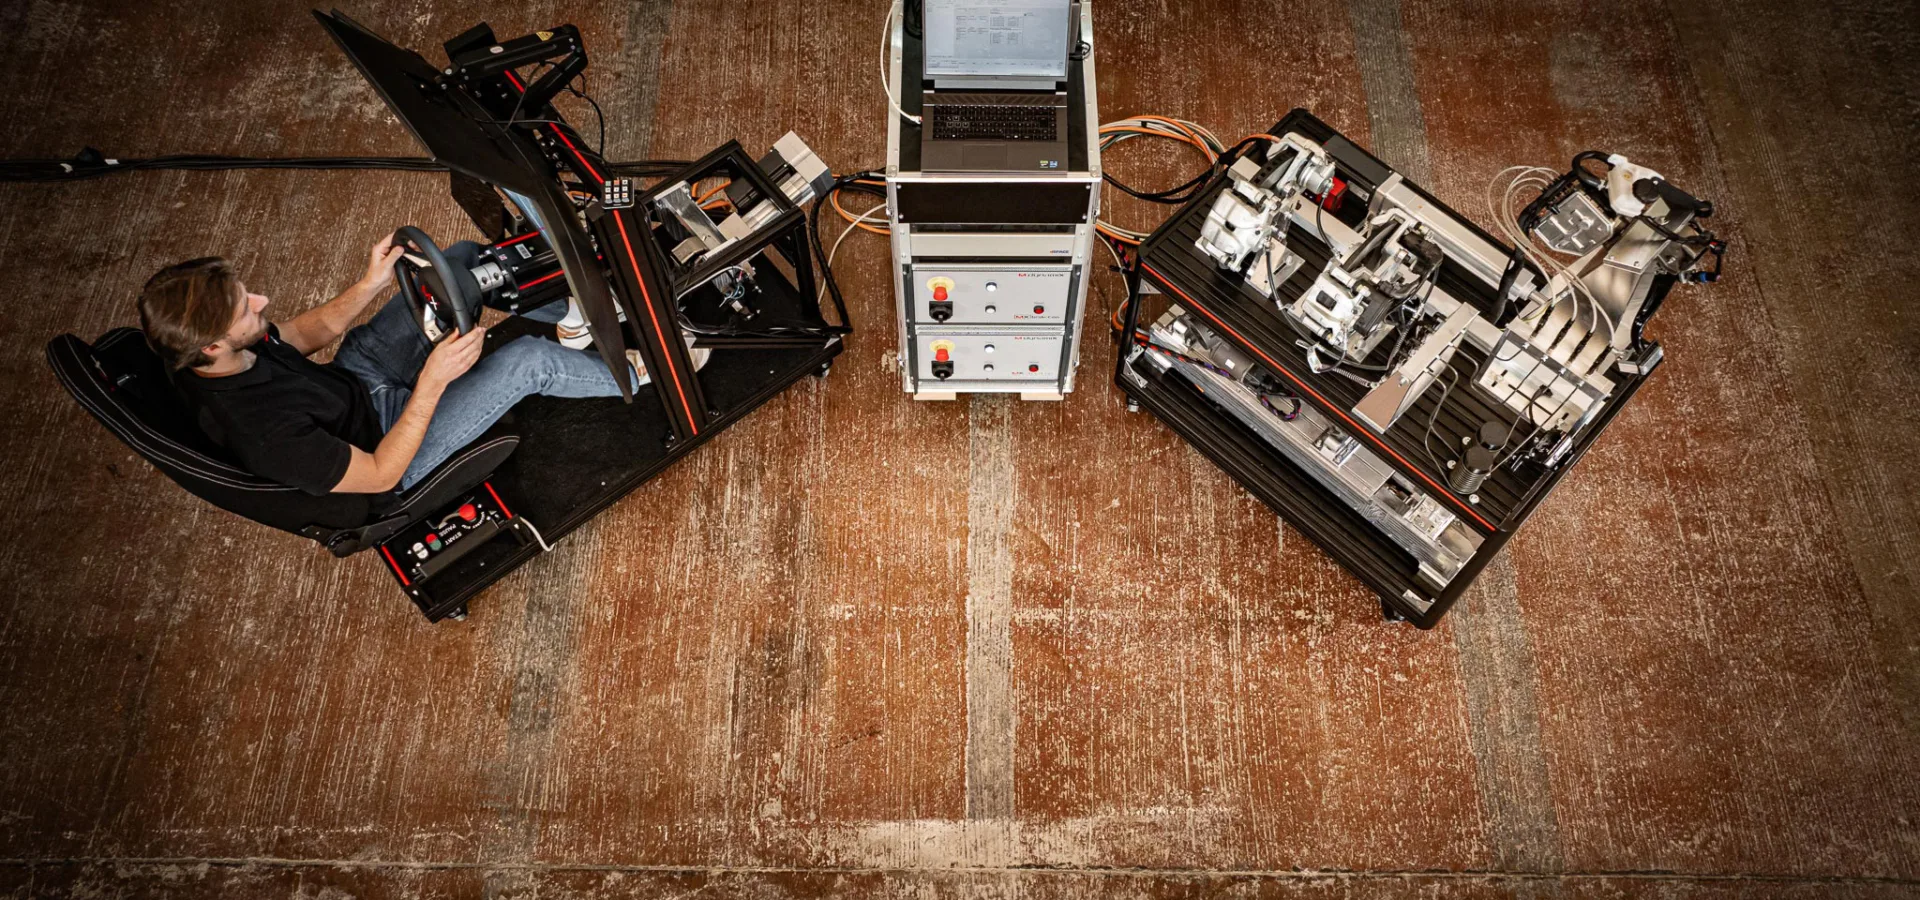
MXbrakeLink:ドライバ・イン・ザ・ループ・シミュレーション向けのMXbrakeHiLベースのブレーキペダルフィードバック構成
Driver-in-the-Loop (DiL) シミュレータにおいて実際のブレーキペダルのフィードバックを再現することは,技術的に難しい課題である.油圧系の非線形性,ABSによる圧力脈動,およびESCの介入制御ダイナミクスについては,運転者による主観的評価に十分に役立つ精度で忠実に再現することが困難である.
MXbrakeLinkは,MXbrakeHiLテストベンチ上の完全な物理ブレーキシステムと,DiLシミュレータ内のMXbrakePedal(フォースフィードバックブレーキペダル)との間に,リアルタイムかつ低遅延のフォースフィードバック結合を確立することで,この課題に対処します.フォースフィードバックは運転者 の足に直接伝達される一方で,ブレーキハードウェアは実験室内で静止したままであるため,測定の再現性とシミュレータの動的動作範囲の両方が維持されます.
接触感覚の忠実度と作動性能
- 本物のブレーキペダルの感触: 物理的なブレーキシステムで実際に発生するのと同じ,リアルな力・ストローク特性,ABSの脈動,および非線形な油圧効果を運転者へ体験させます.
- 超低遅延: 高速な運動挙動に最適化されており,OEMやレースドライバによる実証も済んでいます.
- 高忠実度アクチュエーション: MXbrakePedalは,6 kN以上の力を発生可能な高出力スピンドルアクチュエータを採用しており,日常走行における微妙な剛性の変化から,ブースターの急激な作動に至るまで,あらゆる挙動を正確に再現します.
完全なワークフロー:HiLとDiLの連携を実現
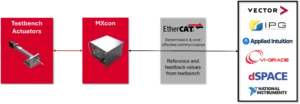
MXbrakeLinkは,HiLに基づく客観的テストとDiLに基づく主観的評価の連携を可能にし,開発フェーズ間の不連続性をなくします.
- 双方向連携: MXbrakeHiL上のDuTで設定された適合変数,ブレーキペダルマップ,補正パラメータは,制御された環境下で人間のドライバによる主観的評価に即座に利用可能です.
- 客観的・主観的相関: MXevalとの連携により,圧力上昇ダイナミクスやABS特性指標を含む,KPIに基づく自動分析が可能になります.MXevalAppとの連携により,構造化されたドライバのフィードバックを収集できます.両方のデータセットは共通のデータ構造を採用しており,客観的な測定値と運転者による主観的評価の直接比較を可能にします.
- モジュール式アーキテクチャ: 従来の油圧システム,電気機械式ブースター,およびブレーキ・バイ・ワイヤ(BBW)アーキテクチャに対応しています.
- フレームワークに依存しない動作: 固定ベースおよびダイナミックモーションシミュレータで動作します.dSPACE,VI-Grade,Vector,IPGを含む,すべてのEtherCATベースのリアルタイム環境をサポートしています.
MXbrakeLinkの主な特長
- MXbrakeHiLテストベンチとDiLシミュレータ間のリアルタイムな体感的カップリング.
- MXbrakePedalのスピンドルアクチュエータの最大出力:6 kN以上.
- ABSの脈動,油圧系の非線形性,およびブースターの動特性を再現.
- HiL環境とDiL環境間の双方向パラメータ転送.
- 油圧式,電気機械式ブースタ,およびブレーキ・バイ・ワイヤ・システムに対応.
- フレームワークおよびRTシステムに依存しない:dSPACE,VI-Grade,Vector,IPG.
- 固定プラットフォームおよび動的モーションプラットフォーム上で動作.
- EtherCATベースのリアルタイム通信.
- 客観的および主観的データの整合のためのMXevalおよびMXevalAppと統合.
開発エンジニアにとってのメリット
- 実車試作車が利用できる前の開発サイクルの早い段階で,主観的なブレーキフィールの評価が可能になります.
- HiLベンチで行われた適合変数の変更は,運転者によって即座に評価できるため,反復サイクルが短縮されます.
- 重量のあるブレーキハードウェアは実験室に留まるため,シミュレータ車両への組み込みは不要です.(モーションベースの負荷軽減)
- 客観的なKPIと構造化された運転者評価は統一されたデータ形式で共有されるため,後処理の負担が軽減されます.
- 単一のテストセットアップで,客観的な測定と主観的な承認の両方をカバーできます.
- モジュール式のアーキテクチャにより,ブレーキシステムのバリエーションや車両プログラムを横断した再利用が可能になります.
- シミュレータの動作は,ブレーキハードウェアやカップリング機構の影響を受けません.
- セッション間で一貫したテスト条件を維持することで,主観的評価の再現性が向上します.