

ブレーキシステムの評価と最適化 ― シミュレーションからベンチテストまで
MXbrakeHiL:ブレーキシステムの開発およびESCの検証のためのハードウェア・イン・ザ・ループ試験環境
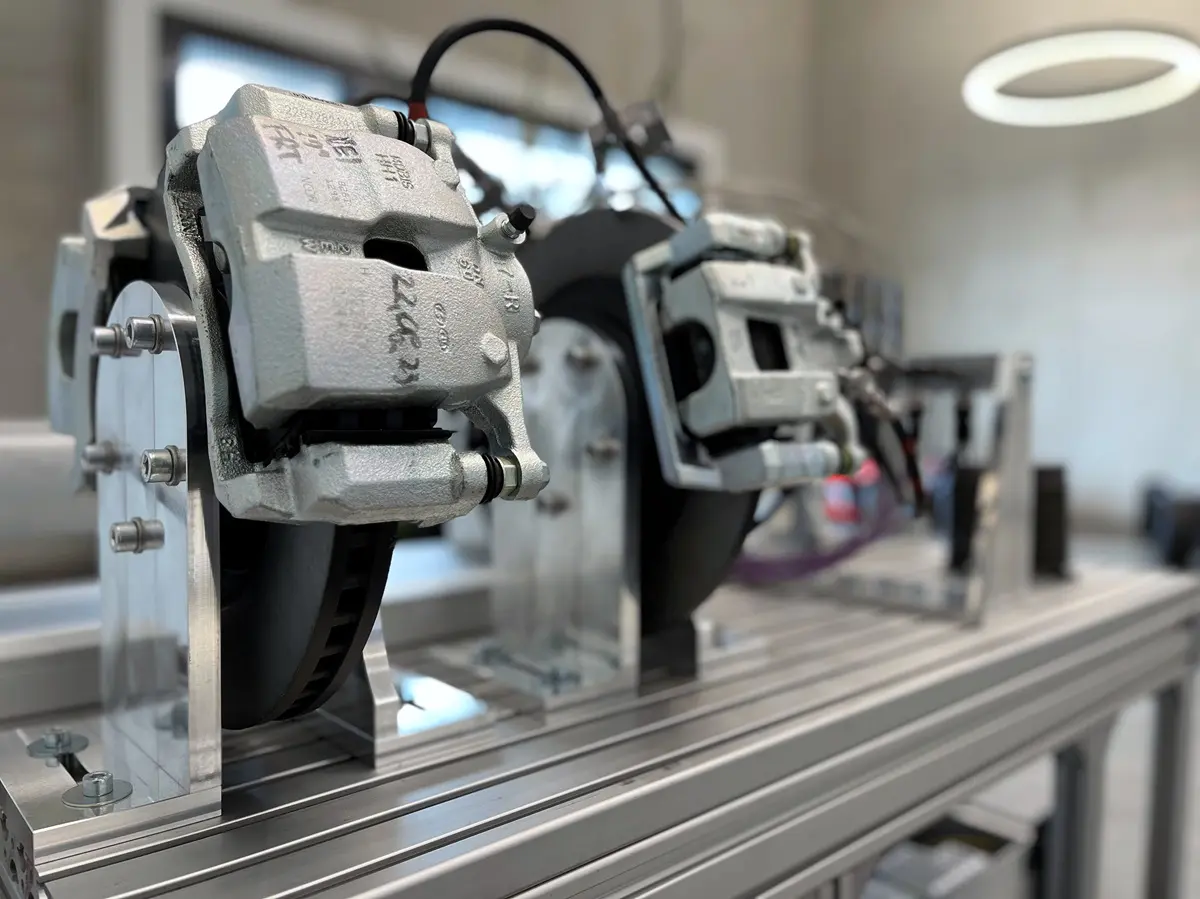
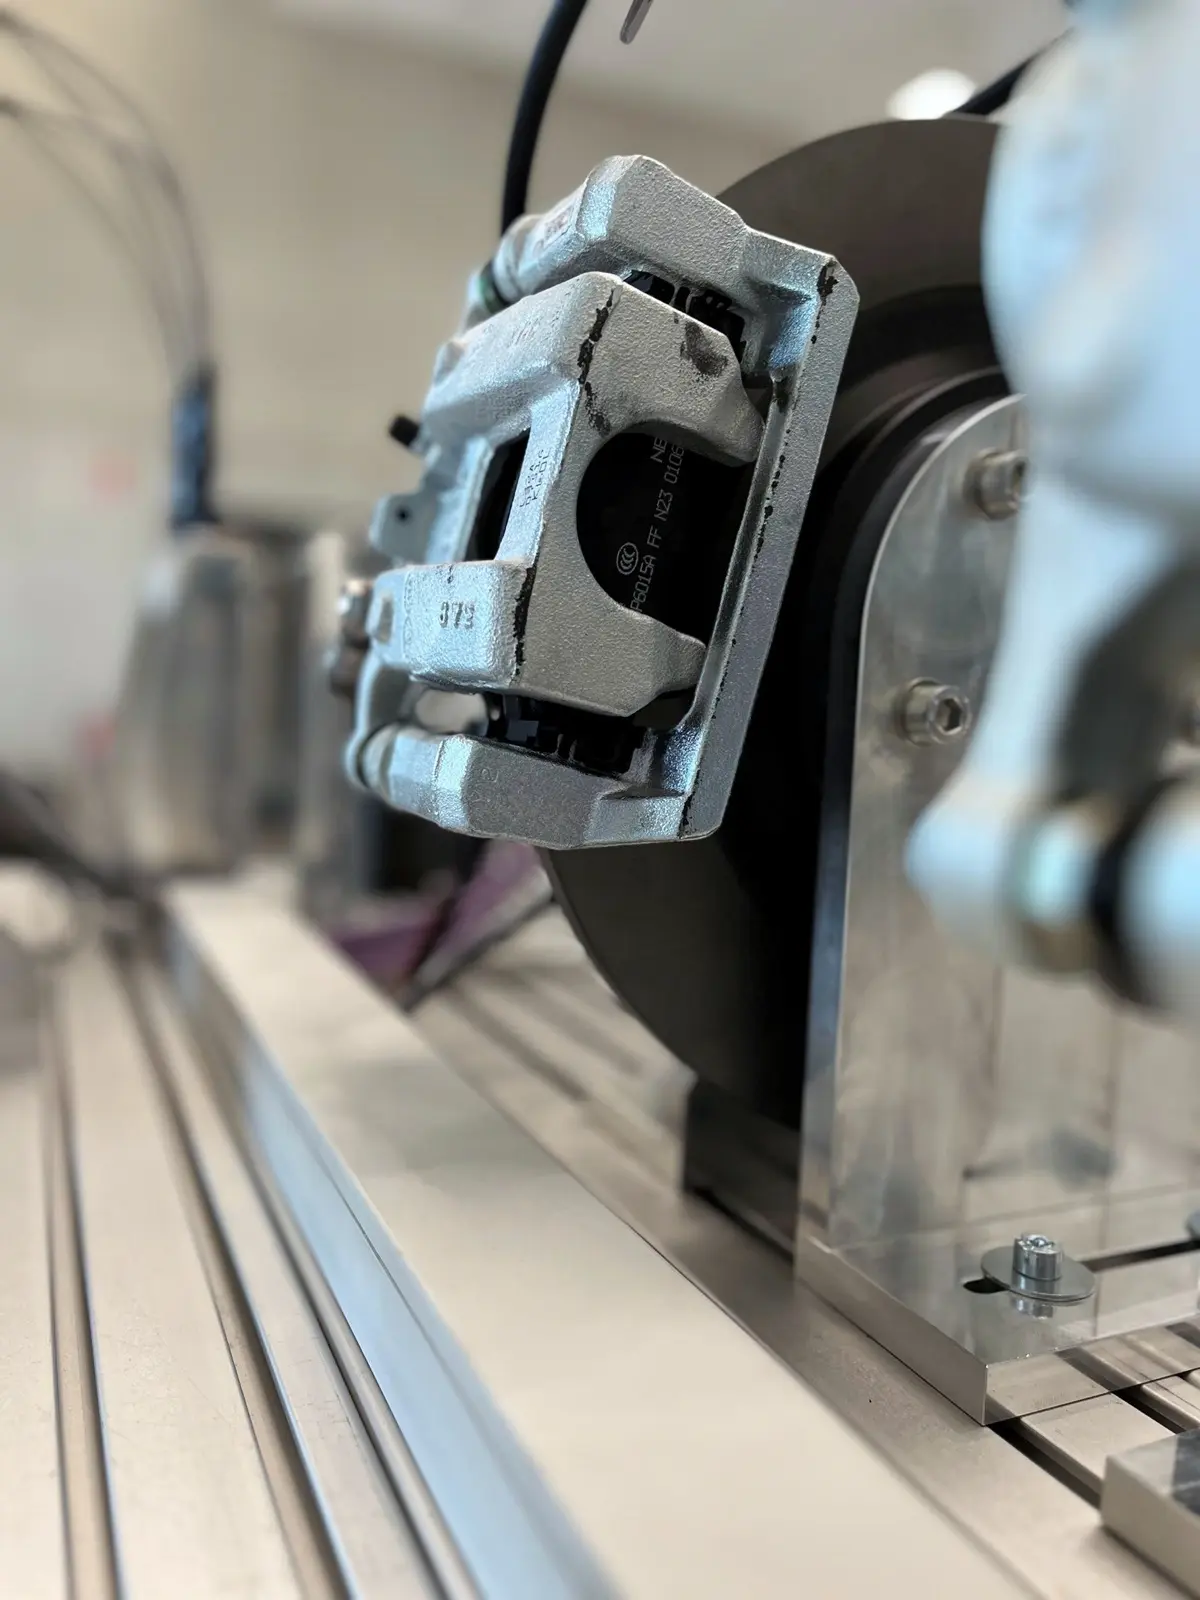
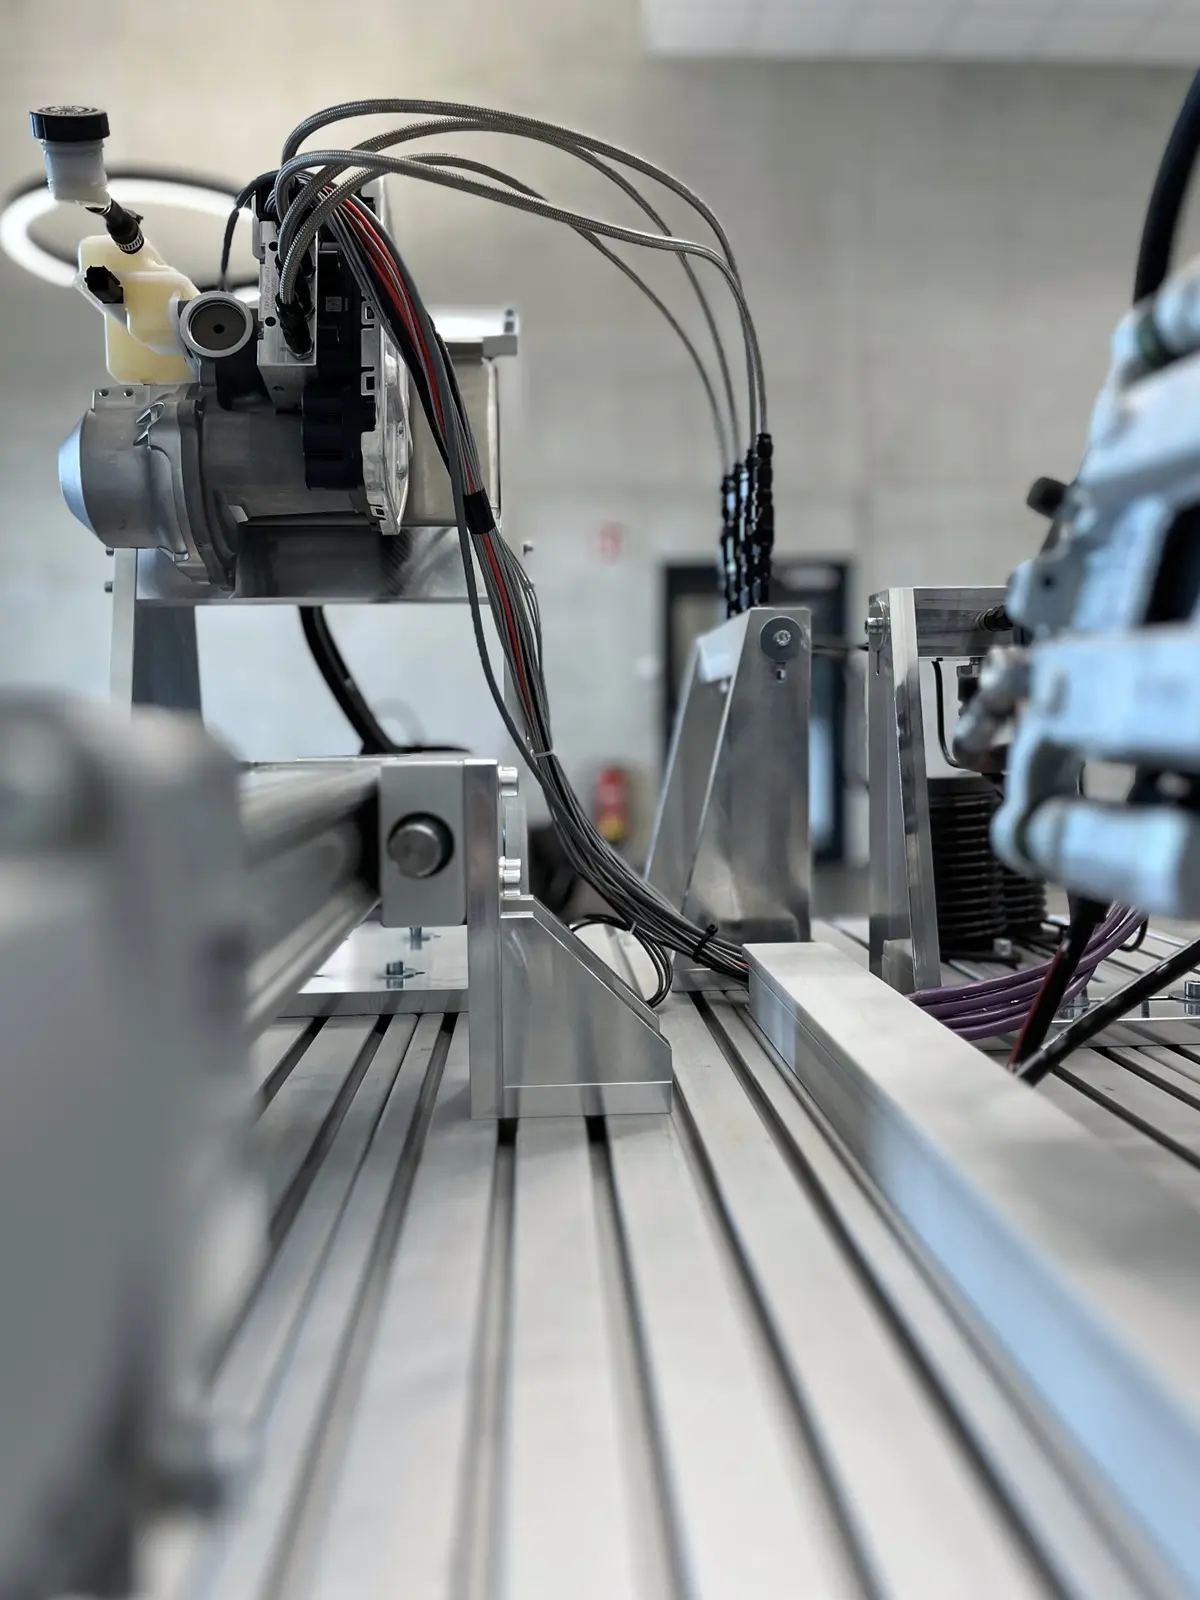
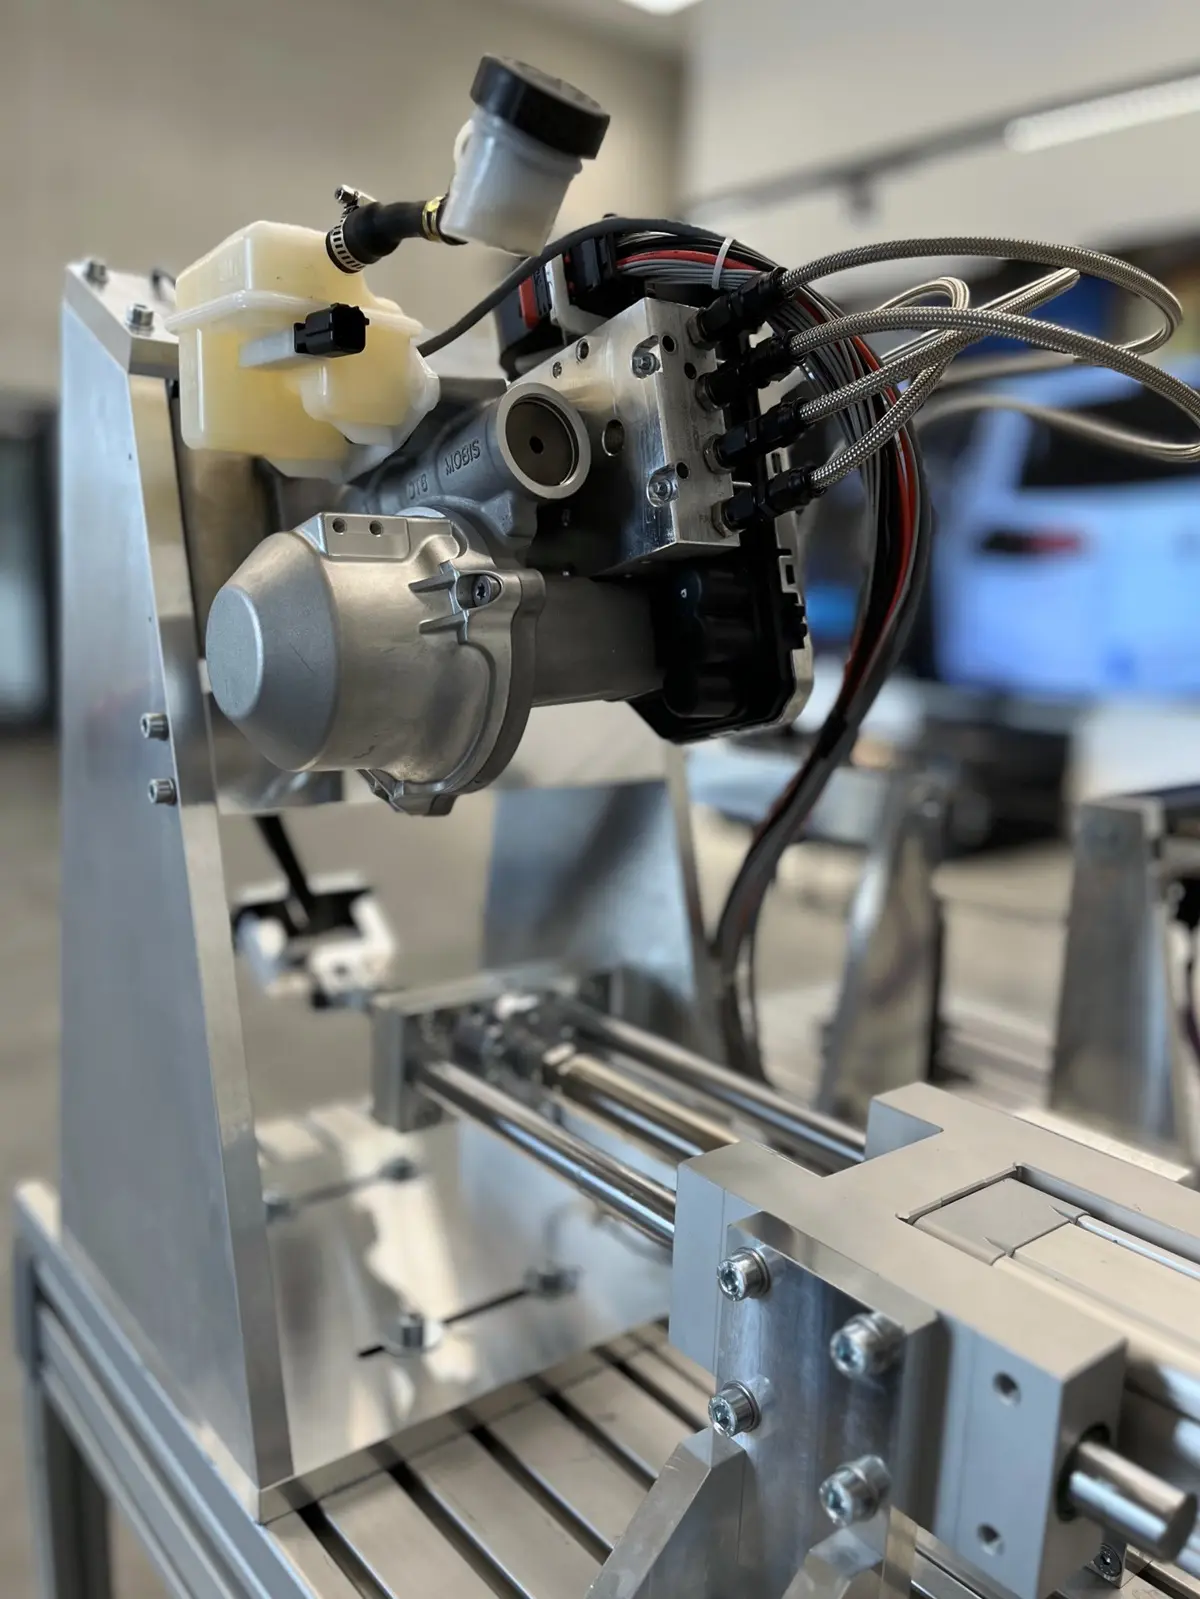
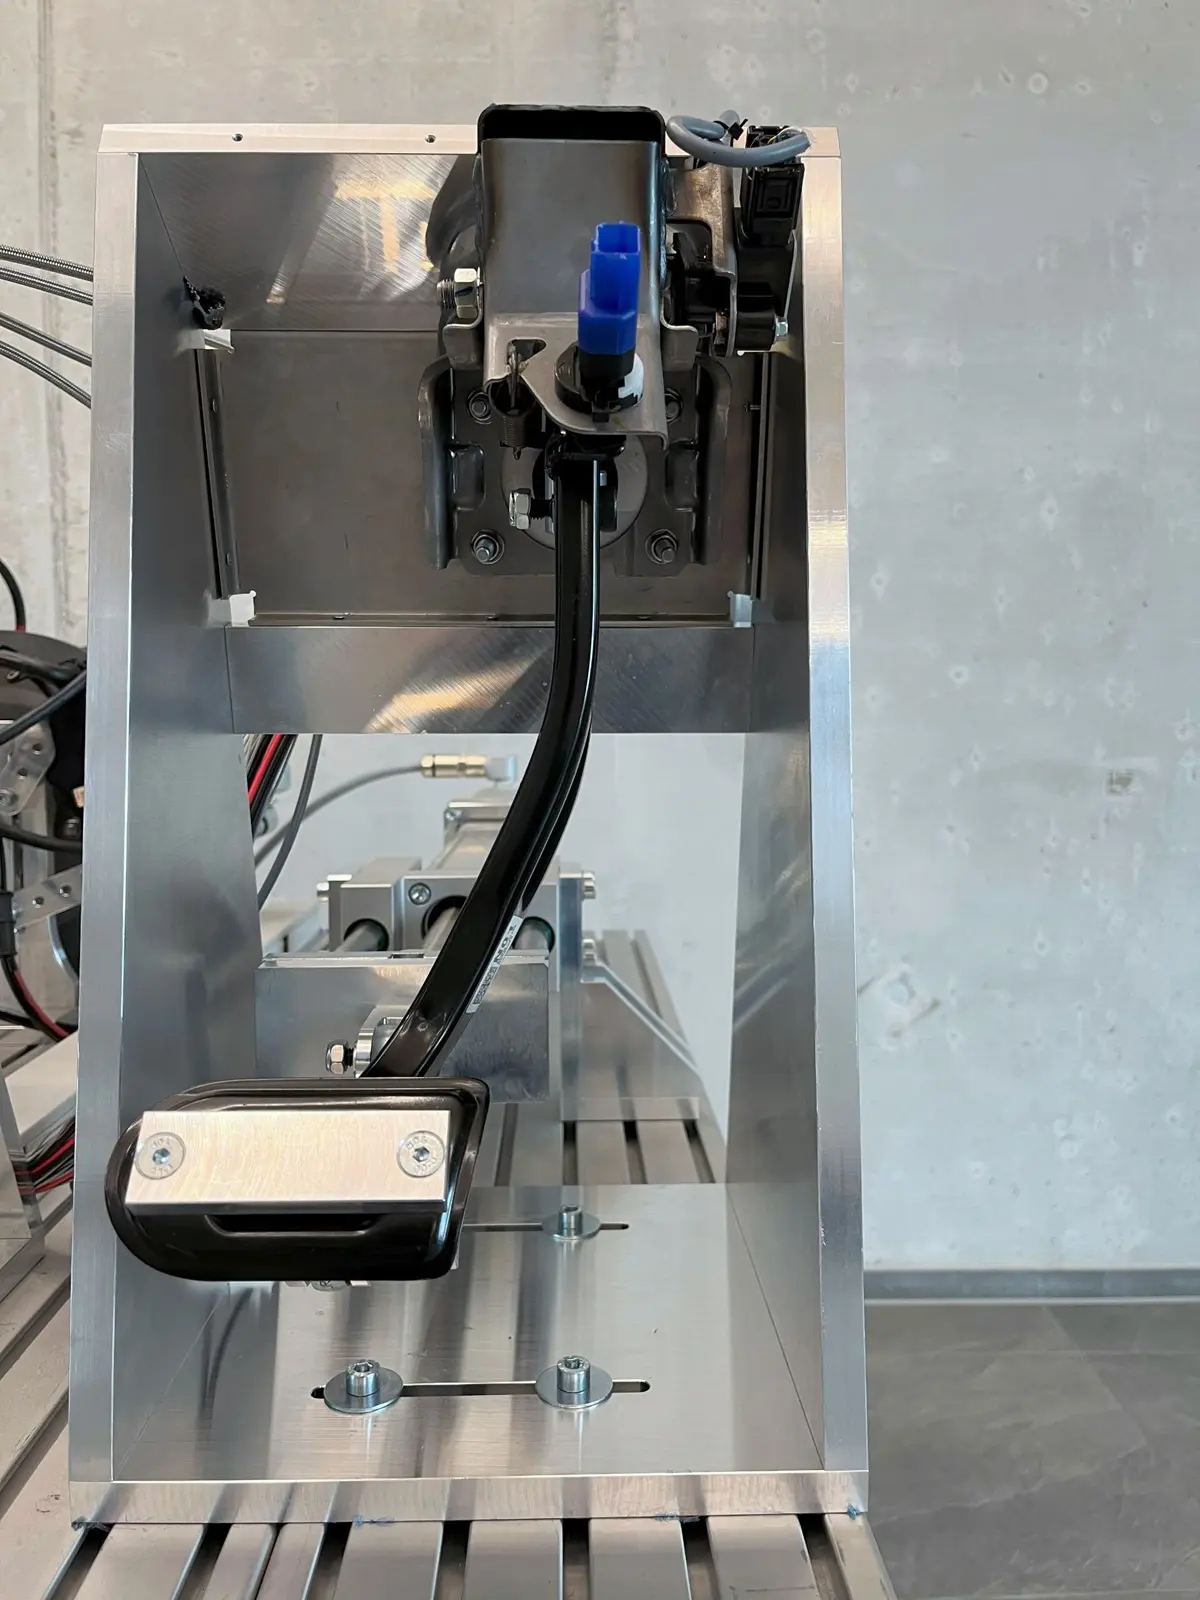
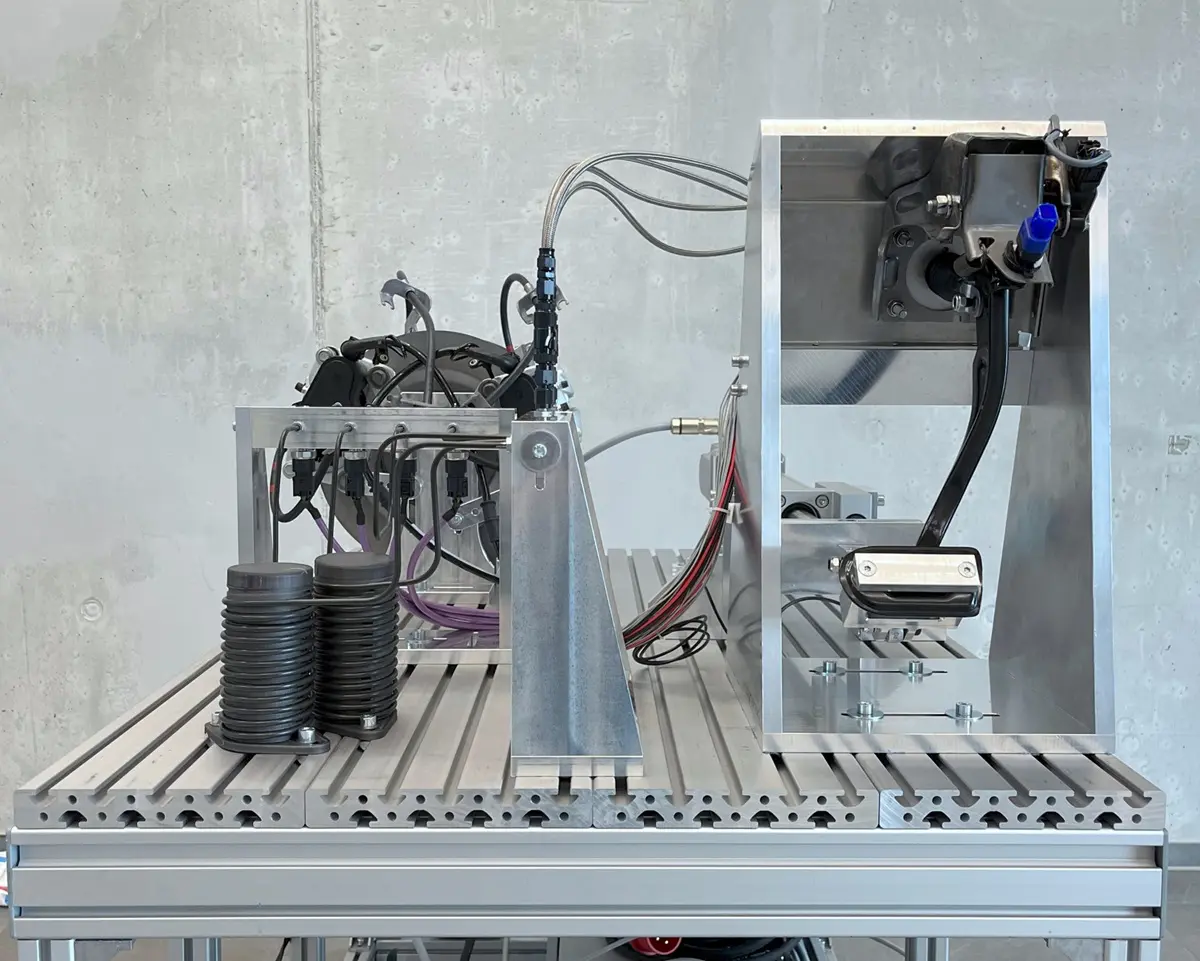
MXbrakeHiLは,ブレーキペダルからブレーキキャリパに至るまでの実物ブレーキアセンブリ一式をリアルタイム車両シミュレーション環境に直接統合したハードウェア・イン・ザ・ループ(HiL)テストシステムです.車両プロトタイプが完成する前から,ESC ECUや安全上重要なブレーキ機能のテスト,評価,およびチューニングを行うことが可能になります.また,シミュレーションの複雑さを軽減し,Vモデルの各段階における組織的検証をサポートします.

MXbrakeHiL – 構造
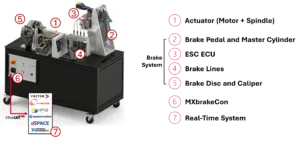
実績のあるコンポーネントを横断するテストベンチアーキテクチャ
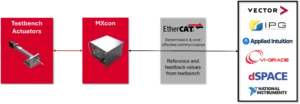
ハードウェア連成テスト:物理的応答・再現可能な条件・客観的な評価
ハードウェアコンポーネントを改造せずに実現する忠実性:純正ハードウェアコンポーネントは,実際の圧力上昇率,動的ヒステリシス,およびABSモジュレーションプロファイルを再現します.これらは,数値シミュレーションモデルでは正確に再現できません.
再現性のあるシナリオテスト: シミュレーションモデルにおいて路面状況,車両速度,および環境要因を定義し,これらを体系的に変化させることで,自動緊急ブレーキ(AEB)やESCなどの機能を検証します.各実行において初期条件は一貫して同一に保たれます.
パラメータ最適化のためのオープンアーキテクチャ: このテストベンチは,複雑なパラメータスイープやバリエーション違いの適合評価に対応しています.ハードウェアチェーンの完全な可観測性とMXevalとの統合により,開発者たちは単一のテストサイクル内で,安定性や制御ロジック,ハードウェア間の相互作用といった評価基準を検証することができます.

開発のVサイクル全体にわたる客観的なKPIに基づく評価と先行検証
MXbrakeHiLは,モデルベースシステムエンジニアリング(MBSE)の業務フローに合わせて設計されています.
- MXevalとの統合によるKPI評価の自動化: このテストベンチはMXevalと完全に統合されており,ブレーキシステムの性能についてKPIに基づく自動分析を提供します.これにより,ペダル力の変化,安定性,圧力上昇のダイナミクスなどの指標について,体系的かつデータを基にした評価が可能になります.
- 開発のVサイクル全体にわたるフロントローディング検証: Vサイクルの全工程にわたってテストと検証を前倒しで行うことで,開発者らは設計パラメータを最適化し,機能上のエラーを早期に解決できます.これによって,開発プログラムの後半で必要となる実車テストの量を削減し,開発全体を加速させることができます.
リアルタイムシステムとの連携とモジュール構成
MXbrakeHiLは,自動車のブレーキおよび車両ダイナミクス開発で使用される主要なリアルタイムシミュレーションプラットフォームと連携します.これには,VI-grade AutoHawk,Concurrent Real-Time iHawk,Vector VN & VT,dSpace Scalexio,IPG Xpackなどのリアルタイムシステムが含まれます.
対応する車両モデルには,Vector DYNA4,IPG CarMaker,dSpace ASM,およびユーザー定義のMATLAB/Simulinkが含まれます.本システムは,追加のマッピング層を必要とせずに,これらのプラットフォームとシームレスに連携できるよう設計されています.
ハードウェア構成はモジュール構造です.テストベンチは,特定の試験要件に合わせて追加のセンサ,アクチュエータ,または汎用エミュレーションモジュールを組み合わせて構成できるため,アーキテクチャの根本的な変更を行うことなく,さまざまなプロジェクトのニーズに合わせてシステムを適応させることができます.

MXbrakeHiLの主な特徴
- ブレーキシステムの互換性: ブレーキペダルからブレーキキャリパに至るまで,実際の物理ブレーキアセンブリを制御ループに完全に統合
- テスト範囲: HiL-DiLテスト構成に対応 — 初期段階のESCソフトウェア統合から,Vモデルにおけるシステムレベルの検証まで
- 高精度: 実際のハードウェアコンポーネントによる,圧力上昇ダイナミクス,動的ヒステリシス,およびABSモジュレーションプロファイルの忠実な再現
- モジュール式で拡張性の高い設計:自由度の高いモジュール式設計により,短時間で設定変更が可能.追加のセンサ,アクチュエータ,または汎用エミュレーションモジュールによる構成変更が可能
- リアルタイムシステムと連携:VI-grade AutoHawk,Concurrent Real-Time iHawk,Vector VN & VT,dSpace Scalexio,IPG Xpackなど,EtherCATに対応するすべてのリアルタイムシステムと互換性があります
- ソフトウェア互換性: MXevalとの完全な統合により,ブレーキシステム性能の自動化されたKPIベースの評価が可能
- プラグアンドプレイ: 事前設定済みのインターフェースによる簡単な立ち上げ
- 車両モデル: Vector DYNA4, IPG CarMaker, dSpace ASM、およびユーザー定義のMATLAB/Simulink車両モデルを含む商用車両モデルに対応
- 計測: 各テスト実行を通じて,全ハードウェアの可観測性を確保
- 最適化: 複雑なパラメータスイープやキャリブレーションバリエーションの評価に対応
- 全Vサイクルに対応: Vサイクルの全成熟度レベルにわたるテストおよび検証に対応
開発および検証チームにとってのMXbrakeHiLのメリット
- 油圧回路のモデリングへの依存を解消:非改造の物理ハードウェア・イン・ザ・ループを採用することで,各ハードウェアバリエーションごとに油圧シミュレーションモデルを構築・検証する必要がなくなります.
- 試作車への依存を低減:車両の試作車が完成する前に,実際のブレーキハードウェアを用いてESC ECUソフトウェアのテストおよび検証を行うことができます.
- 再現性が高く制御された試験条件:路面状況,速度,環境パラメータをシミュレーション内で定義することで,試験実行時のばらつきを排除します.
- 自動化された回帰テスト:パラメータやソフトウェアの変更について継続的かつ手動のベンチ操作を行うことなく,同一のテストシナリオに基づいて評価が可能
- 客観的かつ構造化されたKPI出力:MXevalとの統合により,ペダル力の変化,安定性,圧力上昇のダイナミクスだけでなく,スラロームや車線変更操作に関する複雑なKPIも網羅した一貫性のある評価結果が得られます
- 既存のツールチェーンとの互換性:VI-Grade,Vector,IPG,dSpace,およびMATLAB/SimulinkのRTシステムや車両モデルと直接連携可能です
- 構成可能なハードウェアプラットフォーム:モジュール式アーキテクチャにより,プロジェクト固有の要件に合わせて,追加のセンサ,アクチュエータ,またはエミュレーションモジュールをサポートします
- 早期の不具合検出:ブレーキ制御ロジックやESCキャリブレーションにおける機能上の問題は,Vモデル開発の早い段階であるベンチテストで特定されるため,修正コストを低減できます
- ハードウェアチェーン全体の可観測性:各テスト実行中,ブレーキハードウェアアセンブリ全体のすべての信号にアクセスして分析が可能です
MXbrakeHiL の適用例
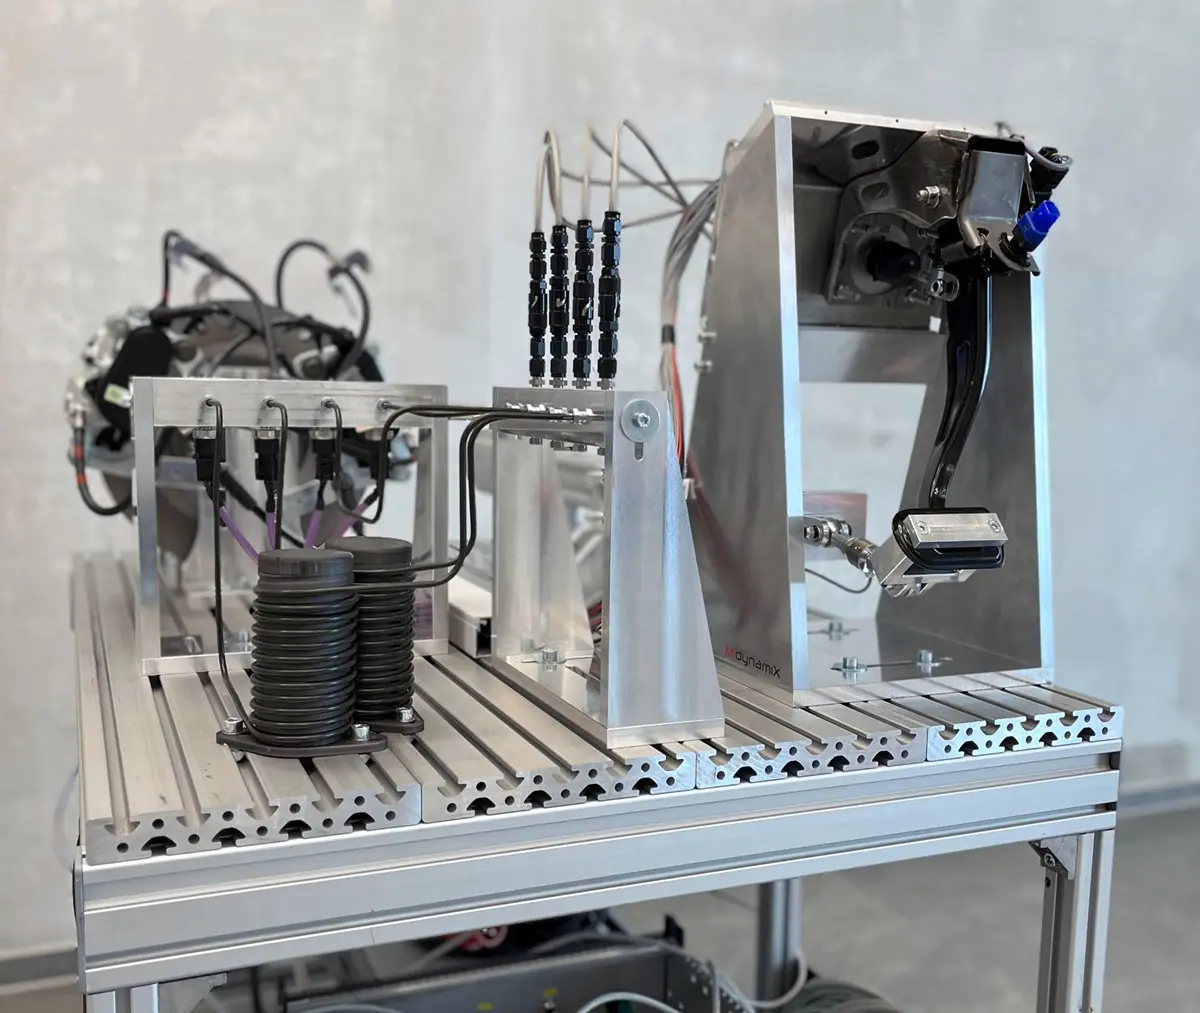
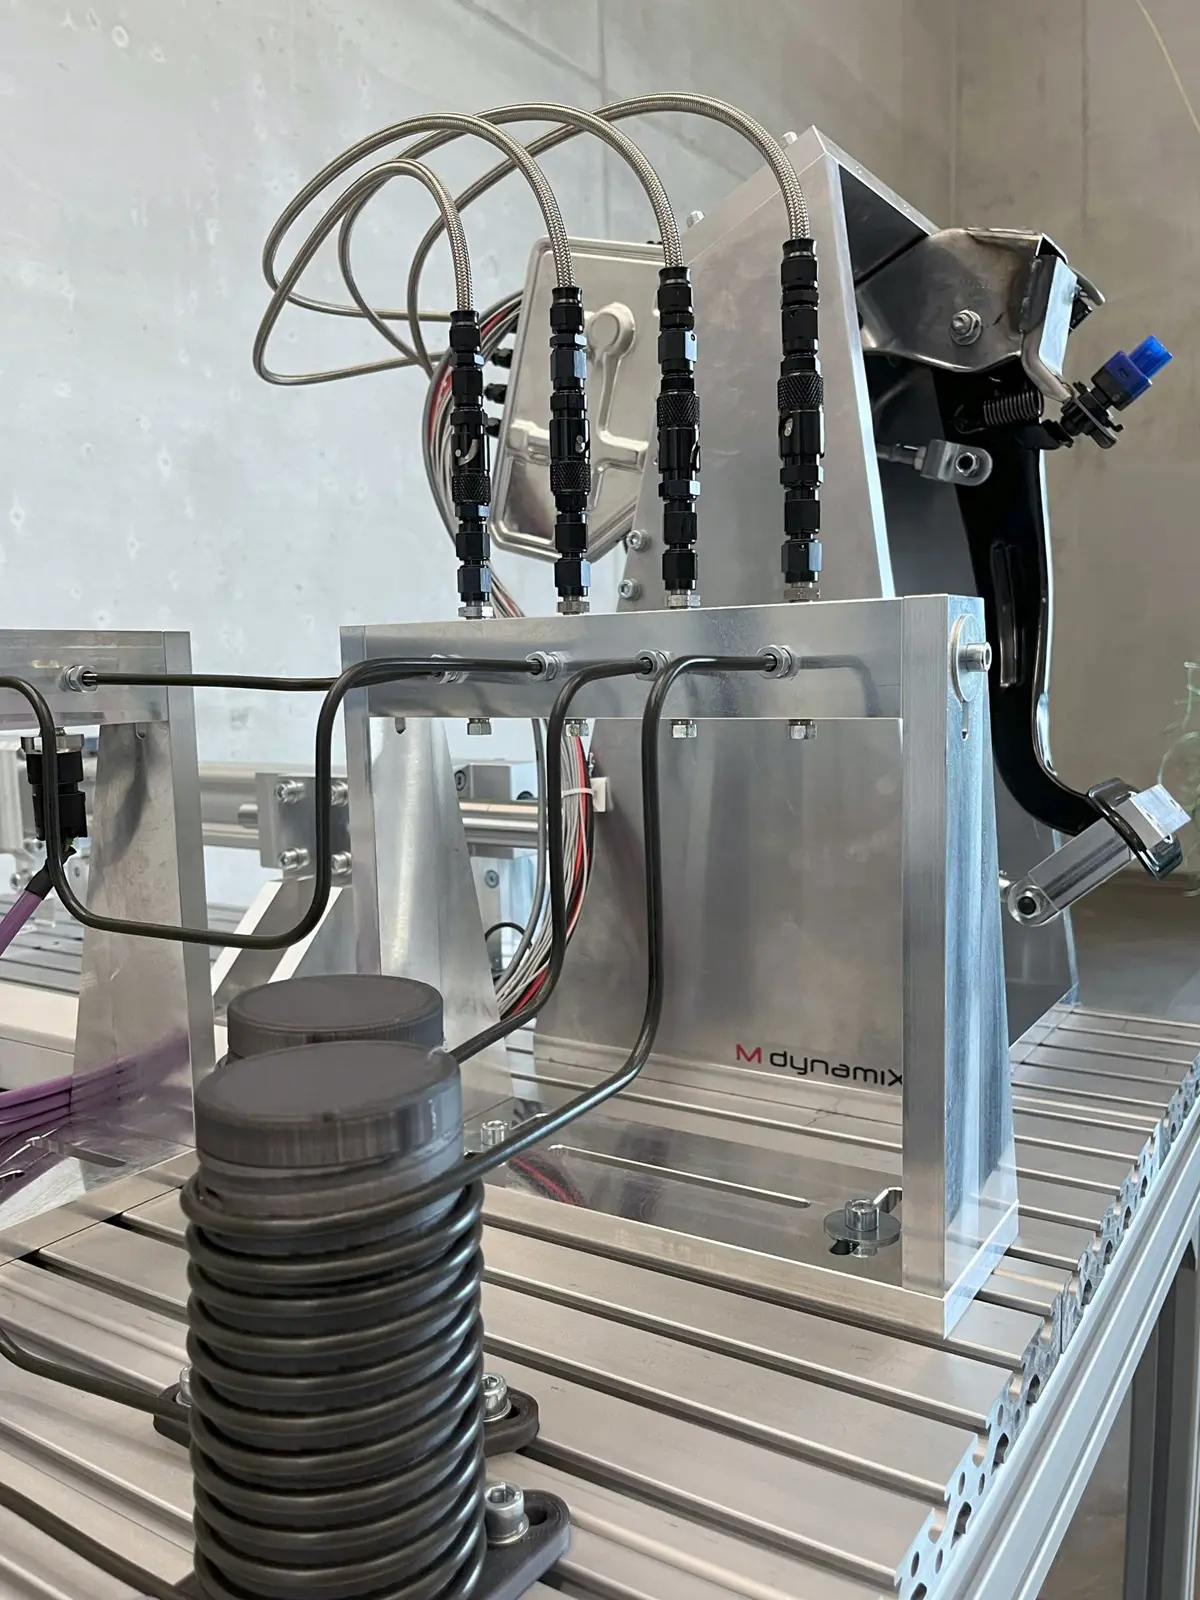
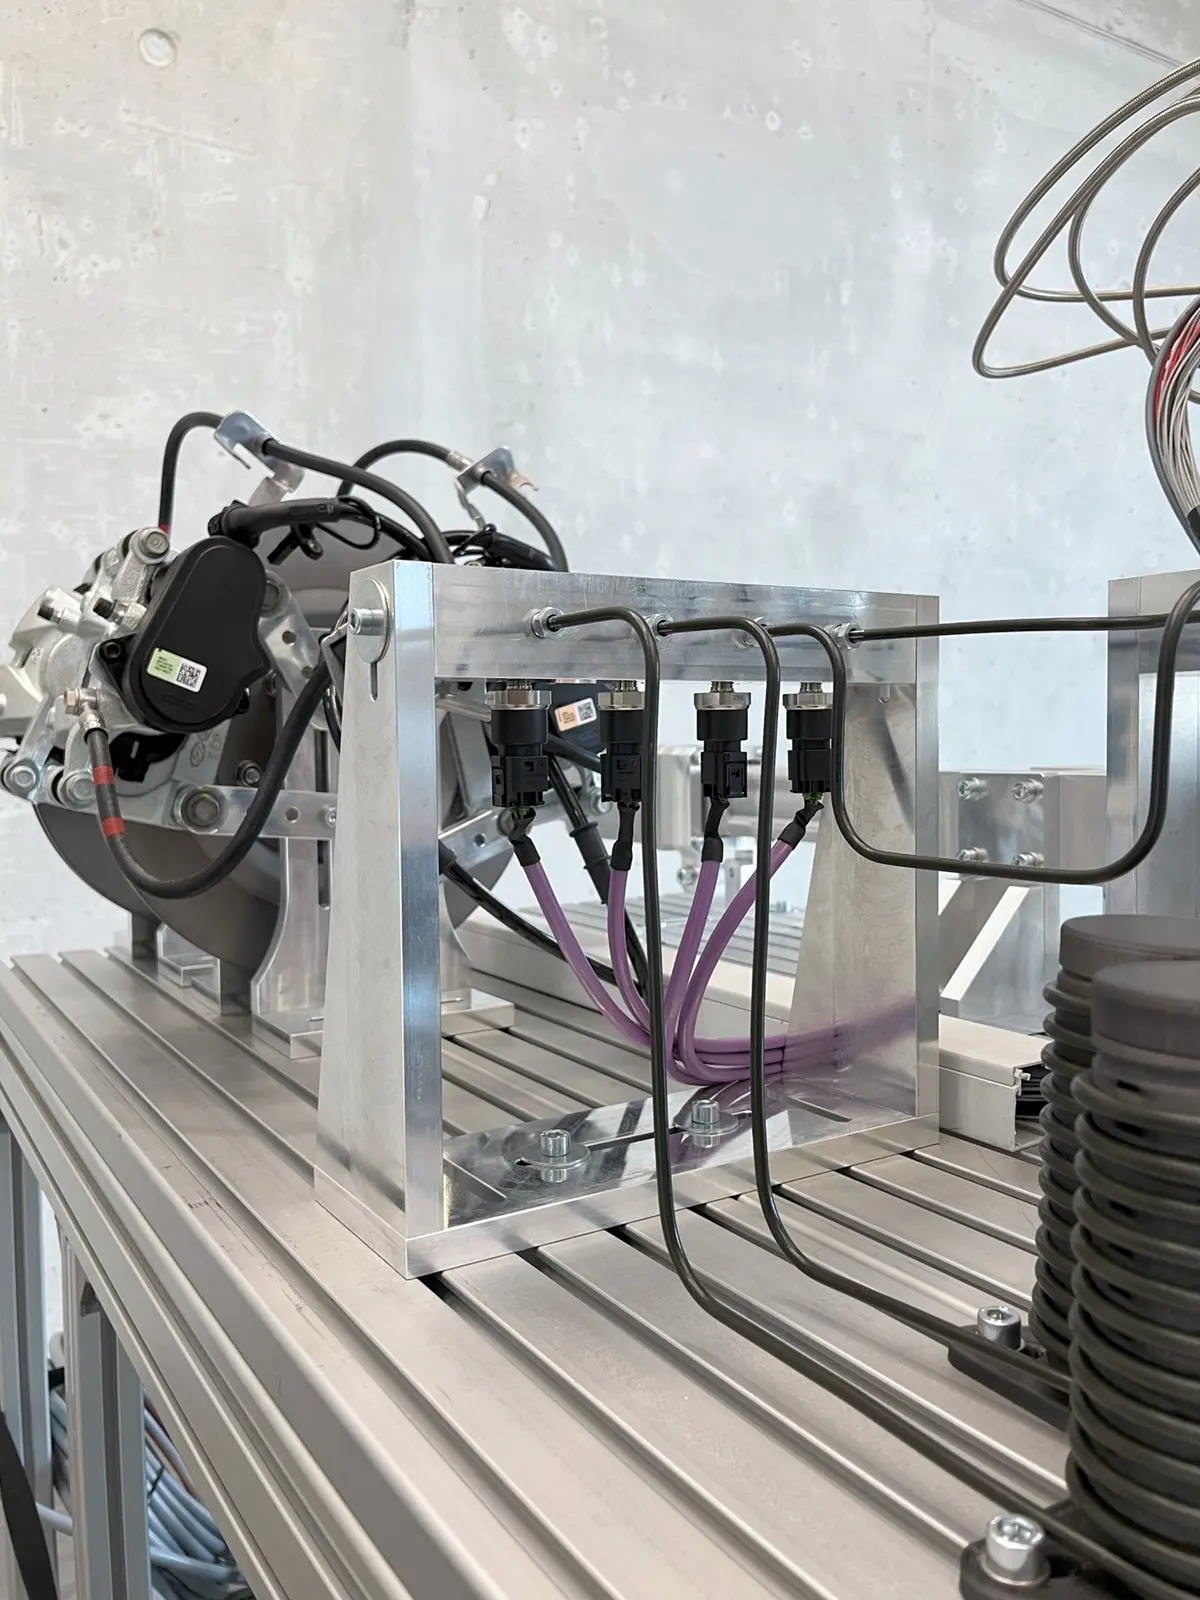
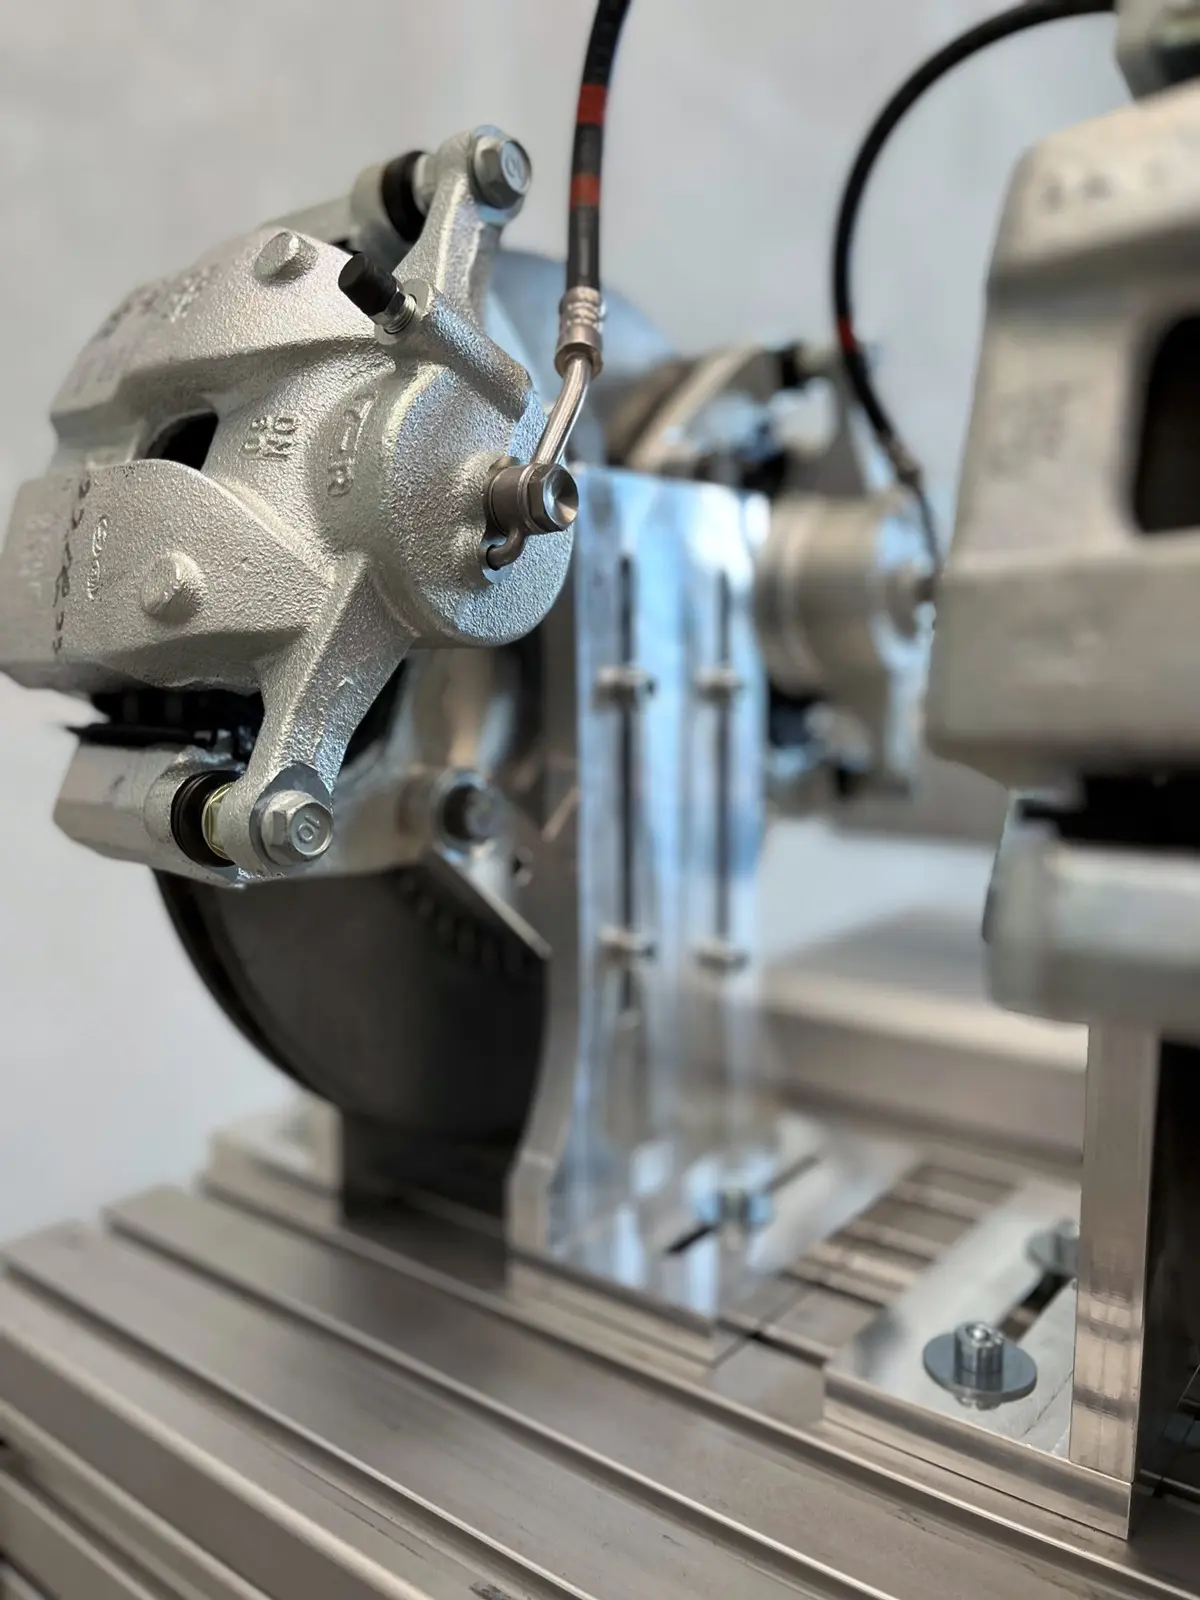
MXbrakeHiLは,ESCソフトウェア,ブレーキシステムの適合業務,および安全上重要なブレーキ機能の開発・検証チーム向けに設計されています.テストシステムの要件についてご相談の際は,弊社までお問い合わせください.