ブレーキシステムの評価と調整 — スタンドアロン方式による反力フィードバック特性評価
MXbrakePedal:ドライバ・イン・ザ・ループ・シミュレーション用没入型ブレーキペダルアクチュエータ
ブレーキペダルの踏み心地,操作性,および運転者への快適性は,測定可能であり,車両の特性を決定づける要素です.ドライビングシミュレータにおいて本物の操作感覚を再現するには,実際のブレーキシステムの踏力-変位特性を正確に再現するハードウェアが必要です.
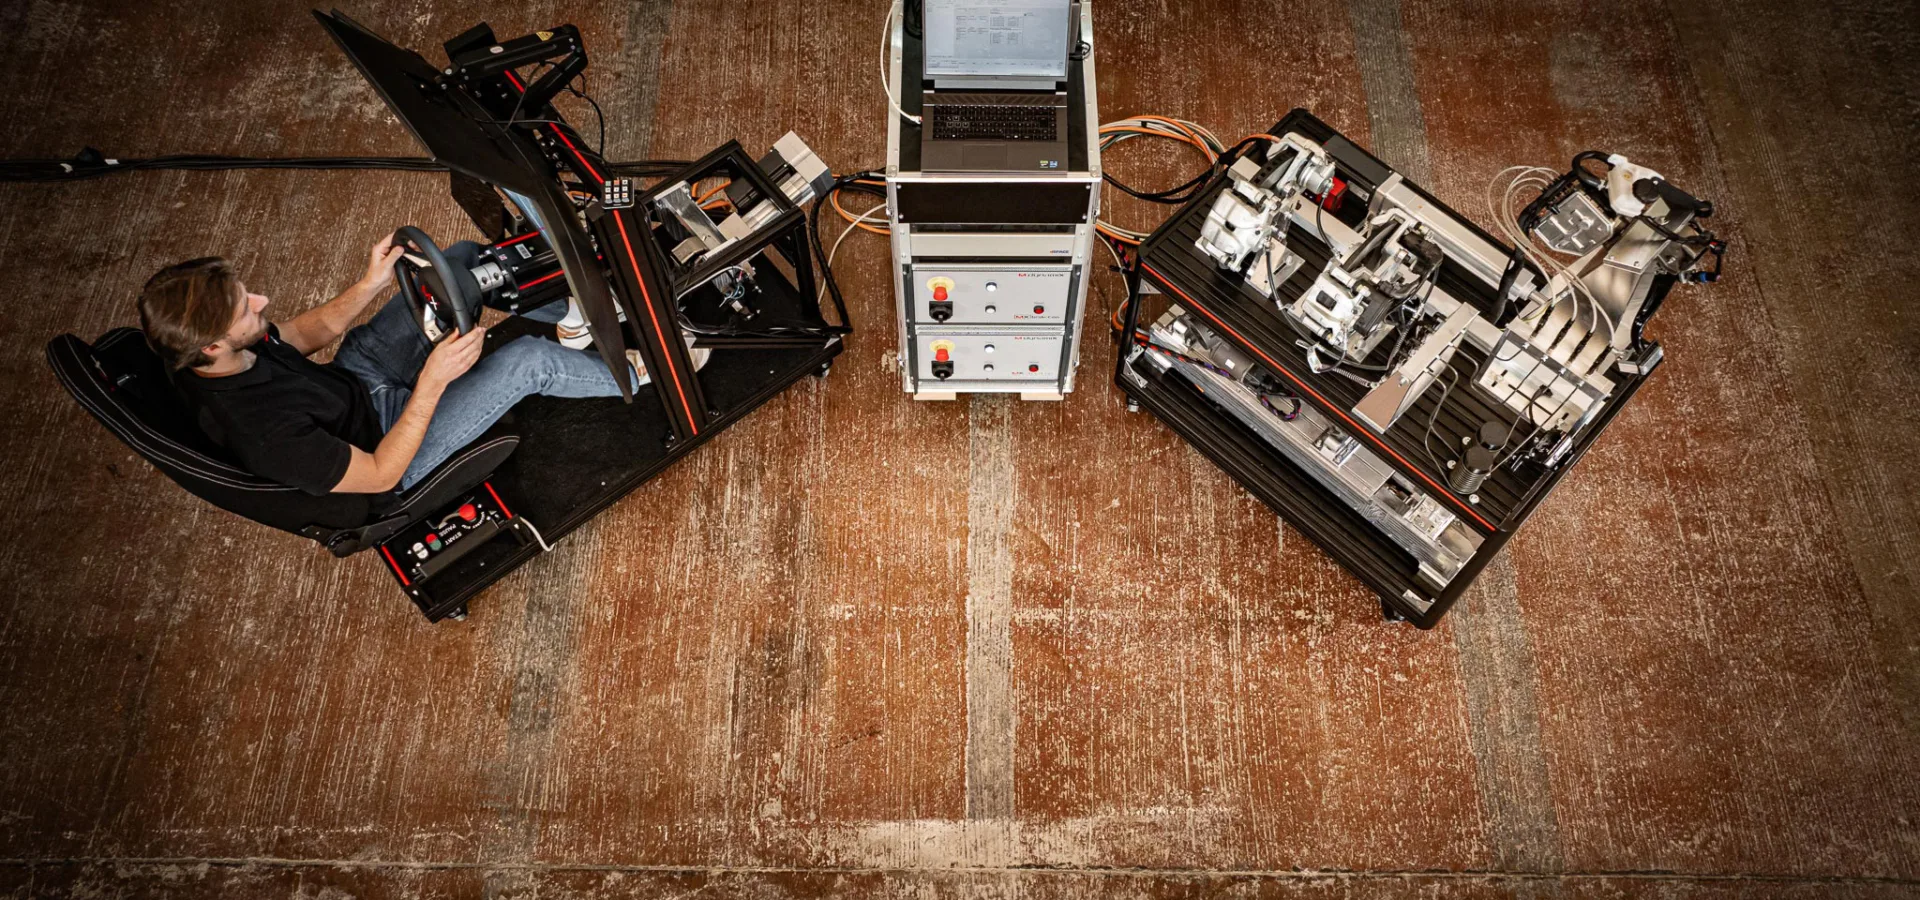
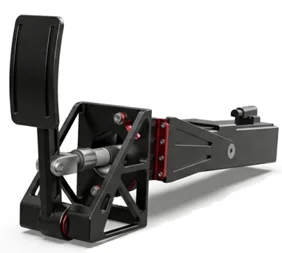
MXbrakePedalは,MdynamiX社が「ドライバー・イン・ザ・ループ(DiL)」シミュレーション環境においてブレーキペダルの挙動を再現することを目的に特別に開発した没入型アクチュエータです.本アクチュエータはマスターシリンダに代わるもので,シミュレータコックピットの純正ブレーキペダルに直接接続されるため,本物のペダル形状を維持しつつ,すべての踏力と変位が従来の機械的経路を通じて作用することを保証します.また,スタンディングペダル仕様も用意されています.
ブレーキ感覚の忠実度と動的性能
- 直接統合: MXbrakePedalはマスターシリンダに取って代わり,車両純正のブレーキペダルに接続されるため,ペダル操作の自然な挙動を完全に維持します.
- 高出力駆動: スピンドルアクチュエータは6 kNを超える力を発生させ,乗用車,高性能車,およびモータースポーツ用途のペダル力範囲をカバーします.
- 高帯域幅: 本システムはABSによる脈動,急激な剛性変化,ブレーキブースタの作動など,高速な過渡現象を正確に再現します.
- 精度と再現性: 高速サンプリングによる荷重検知,精密な位置フィードバック,およびリアルタイム制御ループにより,低遅延の応答と再現性の高いブレーキペダルフィーリングを実現し,過酷な操作条件における一貫した評価を可能にします.
設定の柔軟性:すべてのペダル変数のリアルタイムパラメータ設定
- リアルタイムでのパラメータ調整: ABS効果プロファイルを含むすべてのペダル変数を試験中断なしでリアルタイムに調整可能です.
- 瞬時のA/Bテスト: ボタンひとつで異なるペダル特性を切り替えることができ,主観的評価試験を迅速に進めることができます.
- 2つの動作モード: 本システムは単独モードでGUIを介してKPIベースのチューニングを行うほか,リアルタイムシミュレーションモデルやMXbrakeLinkハードウェアインターフェースから直接力入力を受け取ることも可能です.
- ペダルボックスの完全な拡張: アクティブブレーキペダルユニットを拡張し,パッシブまたは完全アクティブなアクセルペダルおよびクラッチペダルを追加することで,総合的かつ自在に調整可能なシミュレータ用ペダルボックスを構成できます.
MXbrakeLink によるスタンドアロン動作および HiL 統合
MXbrakePedal は,独立した調整装置として,あるいはハードウェア・イン・ザ・ループ(HiL)テストネットワークの一部として動作するよう設計されています.統合テストシナリオでは,ペダルはリアルタイムシミュレーションモデルから直接,あるいはMXbrakeLink インターフェースを介してコマンドを受信し,物理的なブレーキハードウェアから直接導き出されたブレーキペダルの特性を実現します.
スタンドアロンモードで動作する場合,システムは直感的なGUIを通じて制御されて,シミュレーションモデルを接続しなくてもKPIに基づくペダルフィールパラメータの迅速なチューニングが可能になります.
技術仕様:MXbrakePedal単体
- 作動力:最大7 kN
- 重量:約5 kg
- 外形寸法:60 × 60 × 370 mm
- スピンドルストローク:最大150 mm
マスターシリンダとブレーキ油圧回路が不要となるため,このダイナミックドライビングシミュレータプラットフォームにおける積載重量は,実際のブレーキシステムを統合する場合に比べて大幅に軽減されます.
MXbrakePedalの主な特徴
- アクチュエータタイプ: 高出力スピンドル駆動
- 荷重検知: 高速サンプリングレート,リアルタイム
- 制御: 低遅延のリアルタイム荷重・位置フィードバックループ
- 動作モード: スタンドアロンGUIまたはリアルタイムシミュレーションモデルからの入力(MXbrakeLinkを含む)
- ペダル形状: マスターシリンダの直接交換が可能;オリジナルのペダル形状を維持
- スタンディングペダル仕様 対応
- 拡張可能 パッシブまたはフルアクティブ式のアクセルペダルおよびクラッチペダル を追加可能
開発エンジニアにとってのMXbrakePedalのメリット
- 本物のペダル形状: マスターシリンダを直接交換することで,オリジナルの機構インターフェースをそのまま維持します.アダプタ形状による制約がなくなるため,ペダルフィールのリアリティを損なうことはありません.
- 定量化可能な主観的評価: 従来は主観的に評価されていたブレーキペダルのフィーリング特性が,パラメータ化され,測定可能かつ再現可能になります.
- シミュレータのペイロード削減: マスターシリンダおよびブレーキ回路のハードウェアを排除することで,フルブレーキシステムを統合する場合と比較して,シミュレータプラットフォーム上の可動質量を低減します.
- チューニングサイクルの短縮: リアルタイムでのパラメータ調整と瞬時のA/B切り替えにより,ペダルフィールの開発研究における反復時間を短縮します.
- 柔軟な導入: スタンドアロン動作により,フルHiLやDiLセットアップに依存することなく,開発やキャリブレーションツールとして使用可能です.
- 拡張可能なハードウェア: 同じシステムアーキテクチャ内で,フルアクティブペダルボックス(アクセルおよびクラッチ)への拡張が可能です.
- 幅広い適用範囲: 最大7 kNの力出力により,単一のハードウェアプラットフォーム内で,乗用車からモータースポーツに至るまでのあらゆるペダル力の範囲をカバーします.
ブレーキペダルの主観的なフィーリングが測定可能・調整可能・再現可能になります.
ブレーキペダルのフィーリングやシミュレータ統合に関するご要望については,「MdynamiX」の専門家までお問い合わせください.