

 車両ダイナミクス + ステアリング | 研究
HiLとDiLの連携により,ドライビングシミュレータでリアルなブレーキペダルの感触を実現 公開日:2026年9月16日

概要
現代の自動車開発における要求の高まりに伴い,より早期かつ高度に統合された検証手法が求められています.ドライビングシミュレータは試作段階での実験を前倒しするために不可欠なものとなりましたが,これまで現実的なブレーキペダルのフィードバックが課題となっていました.ステアリングの操作感については,遠隔ハードウェア・イン・ザ・ループ (HiL) 統合によってすでに満足のいくレベルで再現が可能となっている一方で,ブレーキシステムは,油圧系の非線形性,ABS/ESC の動的挙動,そしてブレーキペダルの感触がドライバの感覚に与える大きな影響といった要因により,さらなる複雑さを伴って います.
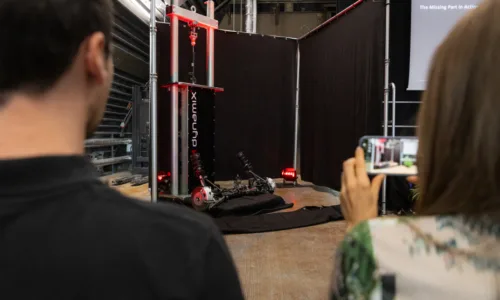
本論文では,MXbrakeLinkを紹介している.このシステムは,遅延の少ない直感的フィードバック技術であり,MXbrakeHiL上のブレーキシステム全体とMXbrakePedalを,Driver-in-the-Loop (DiL) ドライビングシミュレータ内で接続するものである.このシステムにより,物理的なブレーキハードウェアを試験室内に固定したまま,ドライバはブレーキペダル特性(力-変位特性,ABSの脈動,非線形な油圧効果など)をリアルに体感することができます.
この方式により,ドライビングシミュレータにおける余分な負荷を最小限に抑え,機械的構造の簡潔さを維持しつつ,高い物理的精度(フィデリティ)を確保します.独立したHiLおよびDiL動作が必要な場合には,ソフトウェアによってブレーキペダルの力を生成する代替モードも利用可能です.
本論文
- アーキテクチャを解説:MXbrakeHiL,MXbrakePedal,MXbrakeLinkについての説明.
- 帯域幅とエンドツーエンドの遅延に重点を置いてそのパフォーマンスを評価
- システムがHiLとDiL間の閉ループワークフロをどのように実現してサポートするかを示す.
- 最後に,モジュール性とスケーラビリティについて論じ、特に油圧式およびブレーキ・バイ・ワイヤ・システム,さまざまドライブシミュレータクラス,ならびにリアルタイム環境にわたる適応性について重点的に考察する.
著者らの許可を得て掲載された要旨.原著論文:Groß, R., Tworek, A., Riegert, B., Pfeffer, P. E. (2026). A HiL-Driven Brake Pedal Feedback Architecture for Driver-in-the-Loop Simulation. Driving Simulation Conference Europe XR 2026(フランス・アンティーブ)にて発表.論文の全文は,Driving Simulation Associationの会議録に掲載される予定である.掲載後,リンクを掲載する.
DSC Europe 2026 にて発表
この論文はどのような疑問に答えているのか?
「ドライバ・イン・ザ・ループ」方式のドライビングシミュレータで本物のブレーキペダルの感触をどのように再現できるでしょうか?
HiL テストベンチ上の実際のブレーキシステムとドライビングシミュレータ上にあるブレーキペダル反力装置をリアルタイムで連動させることで,ペダル特性(力-変位特性),油圧系の非線形性,および ABS の脈動といった動的効果を,ブレーキシステム全体をドライビングシミュレータに組み込むことなく,ドライバに直接体感させることができる.
客観的なHiLテストと主観的なドライバの評価を融合させるにはどうすればよいでしょうか?
HiLとDiLは,一連のシステム開発プロセスとして利用されます.HiLでは,ブレーキシステムの機能,制御戦略,および適合を客観的かつ再現性高く検証することができます. その後,DiL走行シミュレータを用いて,このシステム挙動が運転者にとって実際にどのように感じられるかを評価します. 両環境から得られた情報は直接比較することができ,その後の開発に反映させることができます.
現実的な運転者評価を行うために,HiLとDiLの連携はどのような要件を満たす必要があるか?
重要なのは,ペダル位置とペダル踏力の正確な伝達,高速な動力イベントに対応できる十分な帯域幅,そして可能な限り低いスループット遅延である.調査対象のシステムでは,位置遅延は1 ms未満、ペダル力のエンドツーエンド遅延は通常7 ms未満です.したがって,素早い切り替えやブレーキペダルの感覚の微妙な違いも,現実のように再現することができます.