
テストベンチやシミュレータ上において,実車に匹敵する操舵感覚を実現する,高精度なリアルタイム制御
MXsteerHiL:仮想環境におけるステアリングシステム,ECU,ADAS/ADの開発向けモジュール式ハードウェア・イン・ザ・ループ・テストベンチ
MdynamiX社のハードウェア・イン・ザ・ループ式ステアリング・テストベンチは,開発初期のコンセプト段階から量産承認に至るまでのVモデル全体を通じて,高精度な機能検証および抜群の操舵感の開発の礎を築きます.
MXsteerHiLは,乗用車および商用車向けの従来型ステアリングシステム(C-EPS,R-EPS)およびステア・バイ・ワイヤシステムのいずれもについて,操舵感をリアルにシミュレートします.仮想環境において,実路試験で問題が発生する前に,誤動作やリスク要因を早期に特定することができます.
実際のステアリングシステムを直接 仮想車両環境に統合することで,車両ダイナミクス機能やADAS/ADアプリケーションを,試作車やテストコースに頼ることなく,目的別かつ具体的に開発・検証することが可能になります.これによって,開発工数とコストを大幅に削減できます.

シミュレーションから実世界へ:開発プロセスの初期段階におけるステアリングシステムのファインチューニング
MXsteerHiLは,コンパクトで機動性の高い設計と,実験室での高精度HiLテストから静的および動的ドライビングシミュレータへの統合に至るまで,幅広い用途を兼ね備えています.
その中核をなすのがMXsteerActです.このコンパクトかつ高性能な操舵装置アクチュエータは,精密な操作感と統合的HiL機能を1つシステムに統合しています.開発者はこのシステムを活用して,フェイルセーフや機能試験から性能最適化,さらにはADAS/ADの完全な機能検証に至るまで,あらゆる段階での検証を段階的に行うことができ,そのすべてにおいてリアルな運転体験を提供します.
システムアーキテクチャ – MXsteerHiLは,主に3つのコンポーネントで構成されています:
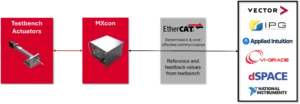
MXsteerAct ー 操舵装置アクチュエータ:ラック力の精密なシミュレーションを実現する,コンパクトで高性能なアクチュエータです.操舵装置における実際のタイヤと路面の相互作用を再現し,テストベンチ上でリアルな操舵感覚を生み出します.
MXsteerMot — ステアリングホイールアクチュエータ: この高精度回転モータは,バーチャルドライバのステアリング角度と,所望のステアリングトルクを再現します.MXsteerLinkを使用する場合,MXsteerMotはフィードバックユニットに接続され,所望のステアリングホイール位置を設定します.
MXsteerCon — 中央制御ユニット:モデルベースのインテリジェントなリアルタイム制御・安全管理・信号調整・電力制御・全通信インターフェースを1つのユニットに統合しています.VI-grade AutoHawk,Concurrent Real-Time iHawk,Vector VN & VT,dSpace Scalexio,IPG Xpackなど,EtherCAT対応のあらゆるリアルタイムシステムと接続可能.
ステアリングラック用HiLテストベンチ
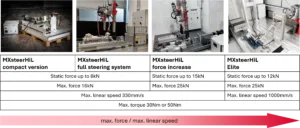
構成 1:ステアリングシステム全体を対象とした HiL テストベンチ
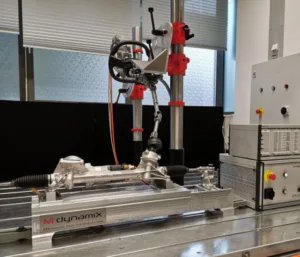
ステアリングシステムは,実車と同等な状態でテストベンチに組み込まれており,実走行条件下での正確な検証が可能となっています.
その中核をなすのは,ステアリングホイールアクチュエータ「MXsteerMot」であり,この組み合わせによって本物のような操舵感を生み出します.すべてコンポーネントは「MXsteerCon」を介して制御され,このユニットは,インテリジェントなモデルベース制御に加え,安全性,計測,電力管理,通信インターフェースのすべてを単一の中央ユニットに統合しています.
結果: 最新のステアリングシステムの効率的な試験・信頼性のある解析・開発の加速を実現する,強力で統合されたソリューション.
構成 2:HiL システムを備えた固定式ドライビングシミュレータ

この構成により,静的ドライビングシミュレータとHiL試験システムの統合が可能になります.仮想ドライバーインザループ/ハードウェアインザループ連成モジュールであるMXsteerLinkおよびMXbrakeLinkを使用することで,ステアリングシステムとブレーキ機能をより現実的に連携させることができ,精密な試験,確かな分析,そしてリアルな運転体験を実現します.
この仮想カップリングにより, HiL構成における実際のステアリングシステムと仮想ステアリングモデルの間で, 操舵感覚をシームレスに切り替えることが可能になります.
構成 3:商用車向け MXsteerHiL 高出力アクチュエータの利用
電動および油圧アシスト式商用車ステアリングシステム向けの高度なアクチュエータ構成.トラックおよびバスのステアリングトルク範囲全体をカバーしています.商用車プラットフォームにおけるステアリングフィールの開発およびADAS/AD機能の検証に適しています.
MXsteerHiL ステアリングテストベンチの実用例
ステア・バイ・ワイヤの開発と検証: MXsteerHiL を使用することで,ハードウェアのプロトタイプが完成する前から,安全かつ再現性のある実験室環境において,ステア・バイ・ワイヤ(SbW)システムの開発と検証を行うことが可能になります.特に SbW システムに関しては,通信上の問題,生成される操舵感,および適応型ステアリング角の変更を特定・試験・検証することができます.
ADASおよび自動運転 — 機能検証: ADAS/ADアプリケーション向けのステアリング機能や,手動運転と自動運転の切り替えは,仮想環境内で実際のステアリングハードウェアを用いてテストすることができます.これにより,開発の初期段階での検証が可能となり,公道やテストコースでの路上試験に必要な工数を大幅に削減できます.車線維持アシストや車線変更アシスト,さらには自律運転からのハンドオーバーシナリオについても,既にMXsteerHiL上で開発および機能検証が進められています.
ECUのアプリケーションおよびソフトウェアの検証: 完全な機能を備えたバスシミュレーションを含む実機コンポーネントを使用することで,テストエンジニアは次世代車両と同様のアプリケーションを実行することができます.特に操舵感のアプリケーションに関しては,ECUを各社のDNAに合わせて調整することが可能です.
ドライビングシミュレータとの連携: MXsteerLinkは,MXsteerHiLを静的および動的なドライビングシミュレータに接続します.仮想DiL-HiL接続により,物理的なステアリングハードウェアと仮想ステアリングモデル間のリアルタイム切り替えが可能となり,単一のテスト環境内で客観的な測定と主観的なドライバー評価を行うことができます.
MXsteerHiL – 主な特長の一覧
- 効率的な開発: 実際のステアリングシステムを用いて,ステアリングシステムおよびADAS機能のテストと最適化を直接行う.
- リアルな操舵感: ドライビングシミュレータや実験環境における没入感を高めます.
- 早期の不具合検出: 仮想テストにより,従来のシステムとステア・バイ・ワイヤ・システムの双方において不具合を特定します.
- 信頼性の高い分析: バーチャル環境における主観的評価と客観的評価の一貫性
- 柔軟な適合作業: 車両での適合と同等の試験環境の構築.
- モジュール式設計: テストベンチは個々の要件に合わせて調整可能です.
- プラグ&プレイ: シンプルな操作で最大の効率を実現.
- 対応環境: MXevalおよび一般的な開発ツールすべてとシームレスに連携します
MXsteerHiLのメリット
- 幅広い適用範囲:商用車や乗用車に最適で,あらゆるタイプのステアリングシステムに対応しています.
- 高精度:わずかなステアリング操作時や高周波試験中においても正確な制御が可能です.
- 最高の汎用性:さまざまなリアルタイム環境やシミュレーションパッケージにシームレスに統合でき,あらゆるテスト要件に最適です.
- 拡張性の高い設計:コンパクトな構成から大規模システムまで,お客様の要件に合わせて柔軟に対応します.
- 統合的テスト機能: 現実的な運転操作を再現し,有意義な結果を得るためのHiLおよびDiLテストに対応しています.
ぜひご自身の目で確かめてみてください
今すぐお問い合わせいただき,当社のシステムを無料で,義務や制約なしにお試しください.テストドライブの場を道路からオフィスに移し,当社のシステムの性能をぜひご自身の目で確かめてみてください.